具身智能驾驭底座 / Physical AI Harness Runtime
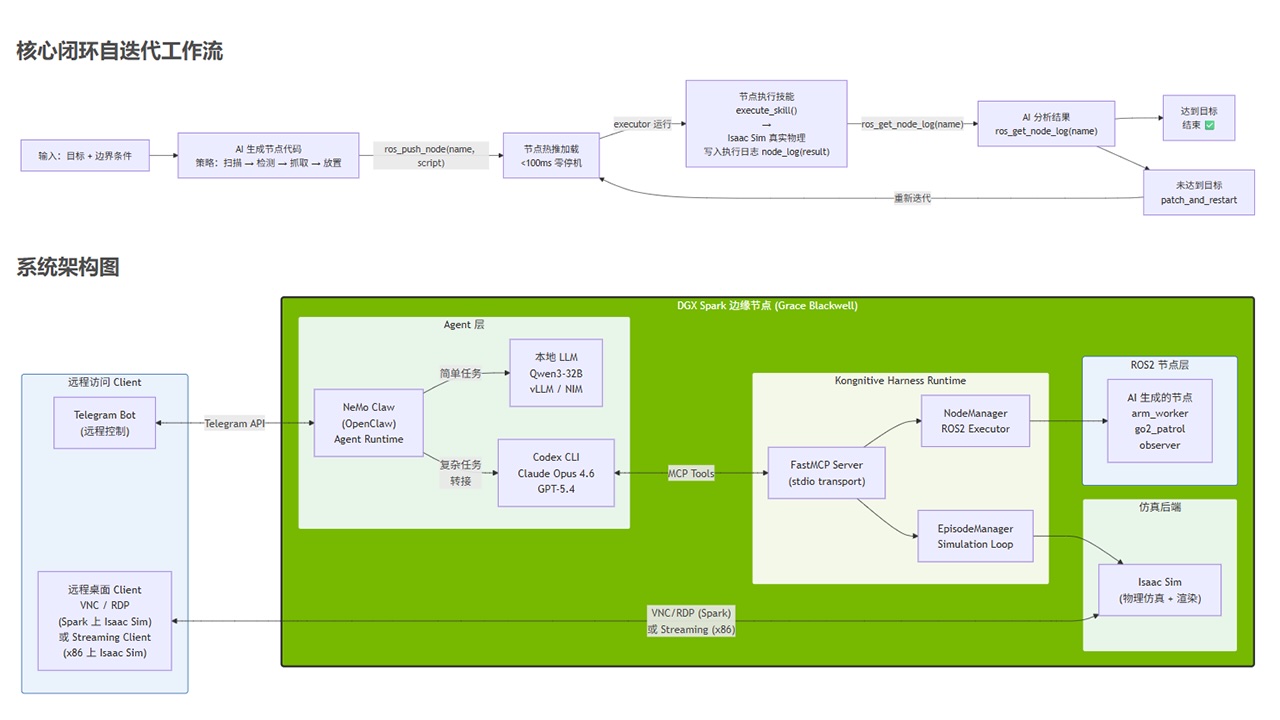
Kongnitive Harness 是一套面向具身智能开发的 Physical AI Harness Runtime,目标是把机器人仿真从“开发后验证”升级为“开发主循环”。项目基于 NVIDIA Isaac Sim / Omniverse 构建可复现的机器人仿真环境,并面向 DGX Spark 边缘算力平台设计运行架构,结合 NVIDIA NIM、NeMo、TensorRT-LLM 等推理与 Agent 技术路径,支撑本地模型推理、任务调度和后续能力增强。系统通过 MCP 工具协议连接 AI Agent、ROS2 节点和仿真执行环境,实现 ROS2 节点热更新、任务 episode 管理、执行日志采集、结构化失败反馈和基于反馈的自动 patch 迭代。其创新点在于将 Simulation-in-the-Loop 引入机器人行为开发流程,让 AI 能“自己改、自己跑、自己看结果、再自己改”,降低人工调试成本,并沉淀可复用的成功经验。该项目适用于工业装配、分拣搬运、仓储抓取、服务机器人、巡检以及机器人算法科研验证等场景。
*此项目展示图片来自项目作者