

构建自主智能体需要模型、线束和特定领域的工具。为了更安全地部署智能体,开发者需要一个执行策略的运行时,以及用于可靠执行的优化和可观察性工具。
对于生产智能体而言,挑战在于让这些智能体能够安全地访问真实的企业系统和数据。
本文将介绍这些组件如何协同工作,并重点介绍 NVIDIA NemoClaw 开放blueprint如何帮助开发者在其可以拥有、自定义和运行的堆栈上构建 专用 智能体。本文提供了一些标准,帮助开发者将 NemoClaw 与他们已经使用的工具套件集成:OpenClaw、Hermes Agent 或 LangChain Deep Agents。
智能体线束提供的功能
智能体需要四个要素:
- 推理模型。
- 定义智能体运作方式的线束。
- 扩展其功能的工具和技能。
- 用于控制智能体在生产环境中可以访问和执行的操作的运行时。
NemoClaw 可与智能体结合使用
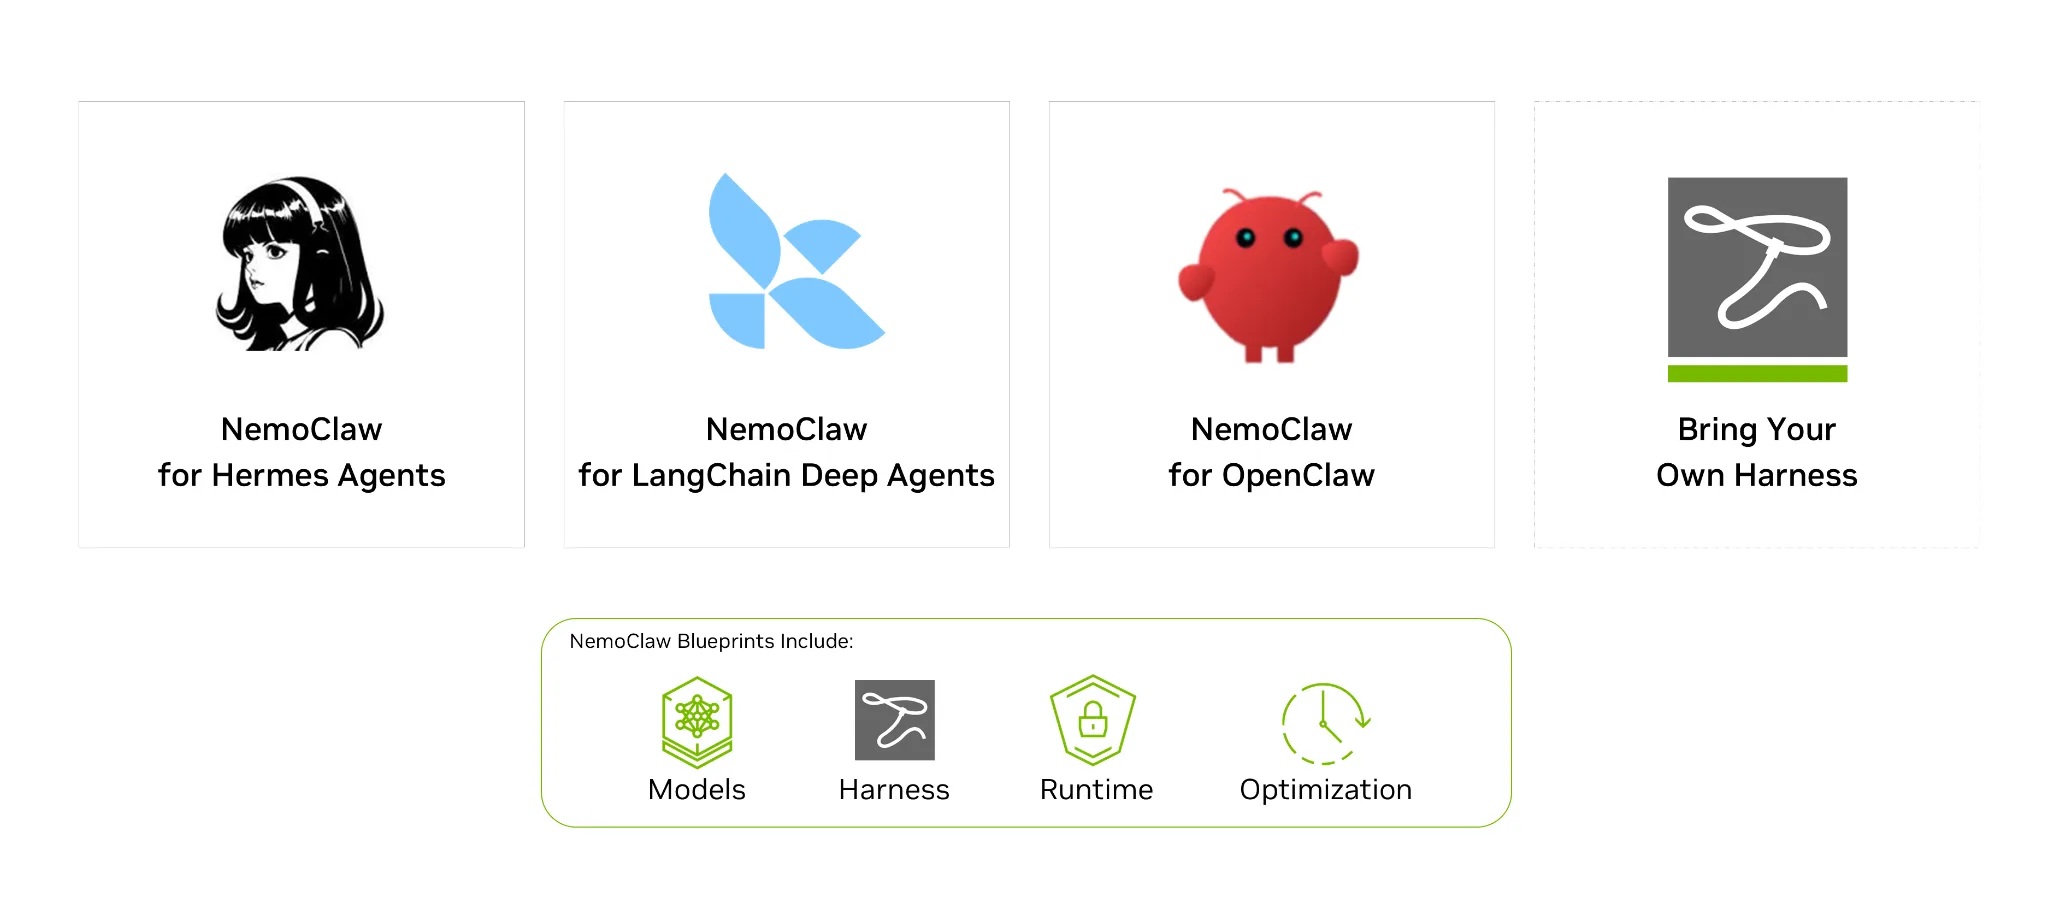
NemoClaw 开放blueprint目前支持三种工具:
- OpenClaw 可以跨会话访问文件和应用、编写代码、生成子代理并维护上下文。它在您自己的机器或服务器上运行,支持长时间运行的会话、内存和计划任务。
- Hermes Agent,来自 Nous Research,旨在通过使用变得更好。当团队纠正智能体的方法并重复工作流程时,Hermes 将这些模式捕捉为可在未来工作中重复使用的持久技能。
- LangChain Deep Agents 为复杂的多步骤任务提供了可定制的工具。它将规划、基于文件的上下文管理、内存和授权给专门的子智能体结合起来。
每个工具和工具都为智能体提供技能、工具、编排和内存。
将 NemoClaw 用于全栈生产智能体
NemoClaw 不是一个相互竞争的工具,也不是一个运行时环境。它是一系列blueprint的集合,在开发者选择的工具上组装了一个开放的智能体堆栈。该堆栈将模型和线束优化与运行时治理相结合。
每个 NemoClaw Blueprint 都包含四个组件:
- 经过优化,可与 NVIDIA Nemotron 配合使用的开放工具,例如:Hermes Agent、LangChain Deep Agents 或 OpenClaw。
- Nemotron 开放模型。
- NVIDIA NeMo 优化工具,包括用于观察和改进智能体执行的 NVIDIA NeMo Relay,以及有助于提高吞吐量、成本和可靠性的路由功能。
- NVIDIA OpenShell 是一种安全运行时,用于管理智能体对文件、网络、凭据和工具的访问。
如果您已在使用 OpenClaw、Hermes Agent 或 LangChain Deep Agents 进行构建,则 NemoClaw blueprint可以组装周围的堆栈,而无需您重写智能体。
共同优化模型和利用的重要性
智能体结合了模型和线束。模型思考,而线束提供其运行环境。当二者匹配时,模型可以专注于任务。否则,系统可能会再次询问上下文、提早停止或循环而无进展。
例如,LangChain 通过调整提示词、工具和中间件来针对 Nemotron 3 Ultra 优化其 Deep Agents 工具,而无需重新训练模型。从已经很好的基准开始,线束调整使 Nemotron 3 Ultra 达到了接近前沿的性能,与领先的封闭模型相比,每次运行成本降低了约 10 倍。
适用于 LangChain Deep Agents 的 NemoClaw blueprint直接将这些优化打包在一起。每个使用基于 Nemotron 3 Ultra 的 LangChain Deep Agents 的开发者都可以访问这些优化,而无需重复调整工作。经过调优的 Nemotron 3 Ultra 模型配置文件可通过 GitHub 上的 LangChain 获取。
何时使用
使用 OpenClaw、Hermes Agent 或 LangChain Deep Agents 等工具来构建和试验智能体的技能、工具、内存和编排逻辑。
使用 NemoClaw Blueprint 在开放堆栈上组装和运行专门的智能体,该堆栈结合了经过调优的工具、模型、优化、遥测和 OpenShell 运行时控制。
| 问题 | 智能体束 | NemoClaw blueprint |
|---|---|---|
| 是什么 | 用于管理智能体如何使用工具、维护上下文和执行任务的软件 | 参考堆栈将支持的线束与模型、优化工具和运行时相结合 |
| 它提供了什么 | 工具、技能、记忆和编排 | 经过调优的工具、模型、优化工具和 OpenShell 运行时控件 |
| 它们如何协同工作 | 提供智能体在堆栈内的执行逻辑 | 将线束与其他堆栈组件相结合 |
| 何时使用 | 构建和自定义智能体的行为 | 组装和运行具有模型的智能体,并利用优化和运行时控制 |
线束可帮助您构建有能力的智能体。NemoClaw blueprint可帮助您在开放堆栈上运行该智能体,并提供模型和线束优化、遥测和运行时治理。
示例:内存驱动型办公室主任,基于爱马士构建
NemoClaw 社区资源库包含一个内存驱动的办公室主任 recipe。智能体对其遇到的人员、项目、优先级和工作模式维护持久的人类可读模型,因此无需从头开始重建每项任务的上下文。正如技术设计演示中所述,它是为 NemoClaw 构建的可部署的 Hermes 配置文件。
该 recipe 展示了堆栈协同工作,而不是相互隔离。OpenShell 控制智能体的文件系统、进程和网络访问,并在沙盒外部保留托管推理和模型上下文协议 (MCP) 连接的凭据。这有助于确保智能体受策略约束,即使其内存或检索到的上下文导致其执行意外操作也是如此。NeMo Relay 以原生方式集成到了 Hermes 会话中。它关闭真实会话边界的跨度追踪 (包括新会话、重置或过期) ,并导出生成的轨迹以进行审核和进一步优化。
智能体治理的重要性
每个 NemoClaw 参考都包括 OpenShell,这是一种运行时环境,可围绕智能体工具和工具添加安全性和策略执行,从而控制模型可以采取的操作。该 OpenShell 教程 将介绍如何创建首个策略,以防止数据外泄到 GitHub。NemoClaw 参考包括更复杂的 OpenShell 策略,这些策略用于管理许多不同内部工具、站点和通信渠道之间的智能体连接。
跨云、数据中心和本地系统部署
NemoClaw 智能体可以在云端、数据中心、NVIDIA DGX Spark 以及 NVIDIA RTX PC 和工作站上运行。用于医院的 NemoClaw 临床智能体和用于电子设计自动化的 NemoClaw 模拟智能体可以在同一堆栈上运行,同时使用完全不同的工具和技能。
NemoClaw 智能体也可以与前沿智能体协同工作。Claude、Codex 或 Cursor 智能体可以将特定领域的子任务委托给在开放模型和自有基础设施上运行的由 NemoClaw 提供支持的专家。
开始使用
为您的线束选择 NemoClaw blueprint,然后为您的工作流程定制其工具、模型和运行时策略。
- 参加“使用 NemoClaw 部署安全代理”DLI 课程 – 该堆栈的 101 级简介。
- 按照 NemoClaw 快速入门,通过 NemoClaw blueprint部署智能体。
- 探索 NemoClaw GitHub 资源库,获取完整示例和其他blueprint。
- 了解如何部署自主进化的智能体,以便使用 Hermes Agent 和 NemoClaw 进行更快、更安全的研究。
通过订阅 NVIDIA 新闻并在 NVIDIA 新闻、LinkedIn、X、Discord 和 YouTube 上关注 NVIDIA AI,及时了解 NVIDIA AI。访问 开发者页面,获取入门资源。在 build.nvidia.com 上探索 Hugging Face 上的开放 Nemotron 模型和数据集以及 NVIDIA Blueprints。您还可以在 NVIDIA 论坛 和 Discord 上与 Nemotron 直播、教程 和开发者社区互动。
